

“智见·行远——梅卡曼德具身智能生态伙伴峰会暨上市特别活动”近日在上海举行。梅卡曼德创始人、CEO邵天兰发表《新起点股票杠杆如何操作,新征程——具身智能的技术判断与商业落地》主题演讲。
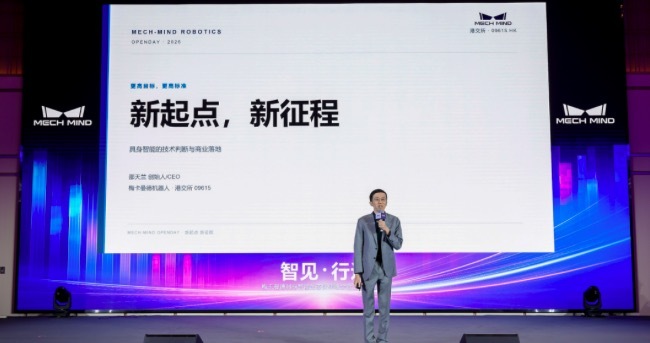 9月1日,梅卡曼德在香港联合交易所上市,成为“具身智能眼脑手第一股”。邵天兰在演讲中提出了四个判断:
第一,智能机器人是真趋势,但人形不是。客户真正需要的是部署快、成本合理、简单易用和稳定可靠,决定体验的关键是感知、决策与规划能力。在制造和物流领域,工业机器人、协作机器人及其他形态的机器人仍将长期服务于不同场景。
第二,机器人应用的主要成本往往不是机械硬件,而是工程师的时间。从方案设计、软件开发、现场调试到后期维护,大量定制工作抬高了综合成本。用AI提升标准化程度,把部署周期从数月压缩至数天甚至更短,让更多合作伙伴能够自主完成交付,才有可能真正降低应用门槛。
第三,制造与物流自动化远未解决。大量辛苦、危险、重复的工作仍等待被自动化,市场空间广阔。
第四,行业最大的挑战是可规模化。做出一个演示并不难,难的是让产品通用、简单、可靠,并通过合理分工和生态协作,从一个现场复制到成百上千个现场。
在技术路线判断上,邵天兰认为,VLA与世界模型都带来了重要进展,但单一范式仍有边界:前者擅长学习从观测和指令到动作的映射,可能受制于数据量与泛化能力;后者能够描述“采取动作后会发生什么”,却不天然回答“应该做什么”。机器人还同时面对慢速高层推理与高速动作执行的不同需求,不能把所有问题都交给同一个大模型。
梅卡曼德更看重面向物理世界原生构建的技术体系,以及合理的分层、抽象和表征。受到人脑结构的启发,机器人大脑可以将意图理解和长程推理、任务与动作编排、技能选择、高频控制与误差校正放在不同层级,在各自合适的时间尺度上协同工作。高层借助通用大模型理解任务,底层围绕真实物理交互形成快速、稳定的闭环。
这一体系追求的核心能力,是组合泛化。机器人不必穷举“形态×物体×任务×执行器”的所有组合,而是学习可复用的物体、动作与技能表征,在新场景中重新组合。由此形成“一脑多形”:同一套机器人大脑可以适配单臂、双臂、不同轴数的机器人等不同本体,以及夹爪、吸盘、灵巧手等不同执行器,让底层能力跨形态、跨任务迁移。
具身智能的产品市场匹配,需要同时满足三项条件:功能与可靠性达到客户要求;同一产品能够高效率复制;客户ROI成立,并愿意持续使用和自发复制。归根结底,产品必须跨过精度、可靠性、速度和综合成本四道门槛。任何一项不及格,技术就还没有成为真正有效的产品。
机器人技术链条长、需求多样且碎片化,没有一家企业能够包揽所有环节。梅卡曼德选择把机器智能相关能力沉淀为标准化“眼脑手”产品:以“脑”的感知、规划与决策为核心,以“眼”获取高质量物理世界信息,以“手”完成操作,并与机器人本体厂商、系统集成商和终端客户发挥各自所长,共同推动规模化应用。
邵天兰在演讲最后表示,具身智能的前景极其广阔,即使只解决制造和物流中的一部分需求,也可能形成巨大的市场。但行业越热,越需要坚持长期主义,不作假、不夸大,不追求短期的虚假繁荣。
南方+记者 郜小平
文章为作者独立观点,不代表杭州期货配资正规平台-股票配资系统-股指期货配资系统观点
相关文章